

- パナソニック ホールディングス株式会社(以下、パナソニックHD)の鈴木佑晟をリーダーとするチームが、ロボティクス分野のトップカンファレンスICRA 2026のワークショップ「From Data to Decisions: VLA Pipelines for Real Robots」で実施された国際コンペティションにおいて、36チーム中4位に入賞しました。
コンペティションについて
本コンペティションは、一般社団法人AIロボット協会(AIRoA)が開催した、実ロボット向けAIモデルの性能を競う国際競技です。参加チームは、500種類以上の作業を含む約1万時間の実ロボットデータを活用し、VLA(Vision-Language-Action)※モデルを開発しました。物体の把持や移動、挿入、扉・引き出しの開閉など、多様な作業への対応能力が求められました。評価には生活支援ロボット「HSR」が使用され、実機での作業成功率や所要時間、環境の変化への対応力などが評価対象となりました。
※VLA(Vision-Language-Action): 視覚情報と言語による指示をロボットの動作につなげるAI技術
受賞内容
受賞者
- パナソニックHD
- 鈴木佑晟、飯野寛人、奥田航生、濵岡拓哉
技術概要
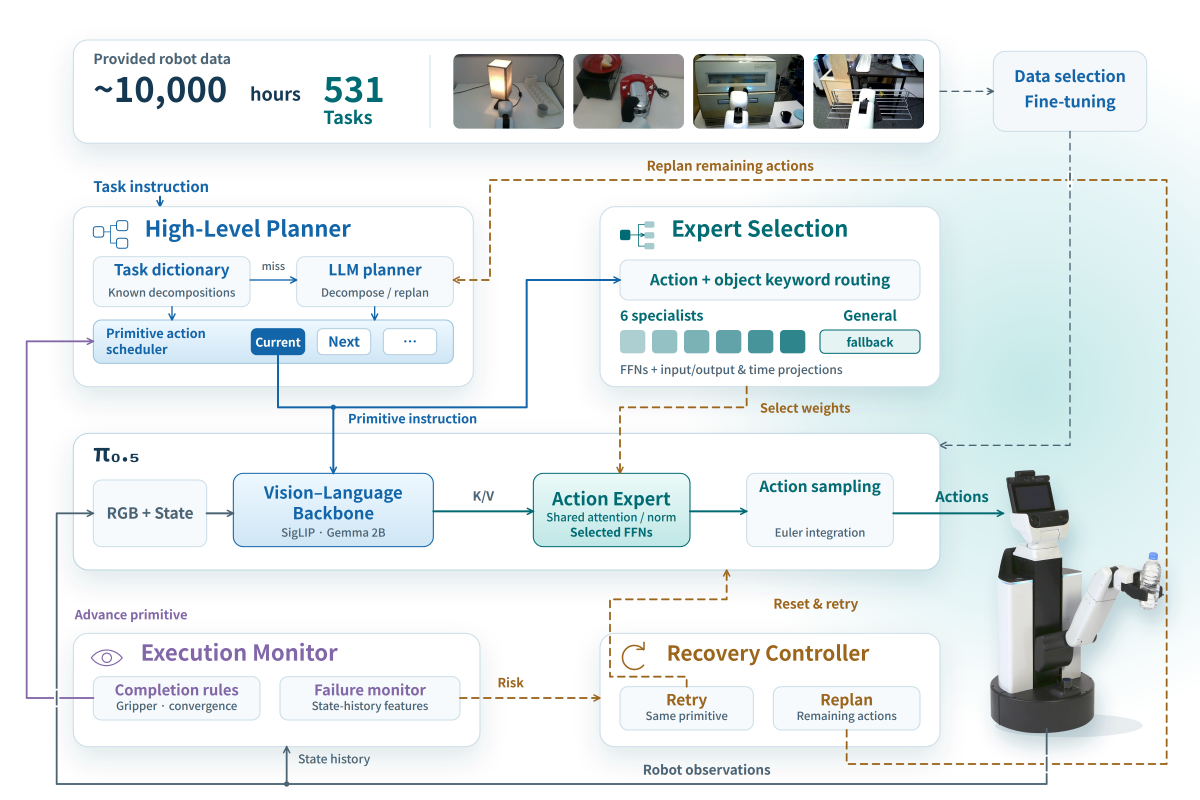
本チームは、ロボット基盤モデル「π₀.₅」を用い、データキュレーションから適応学習、実機推論までを統合したVLA開発基盤を構築しました。軌道の振動・停止を検査する動作品質評価、映像と動作の整合性検査、視覚言語モデル(VLM)によるタスク達成判定を組み合わせ、学習用データとして28,029のエピソードを選別しました。
モデル学習では、約300時間の汎用データによる追加学習と、競技タスクに特化した適応学習の二段階構成を採用しました。視覚エンコーダの更新、モデル重みの指数移動平均(EMA)、動作系列の平滑化正則化を導入し、動作予測誤差・軌道類似度・ジャーク・言語応答性を指標にモデルを選択しました。
さらに、学習・推論環境間の重み読み込みや画像前処理の整合性を検証し、16GBメモリのGPU上での実行に対応しました。競技評価のコーヒーボトル単独把持タスクでは成功率100%を達成し、同タスクで1位タイの成績を収めました。